Identification Véhicule
Entrez votre Plaque ou VIN
Référence : 1542619
Côté d'assemblage
Marques équipementiers
Résultats de recherche (7)
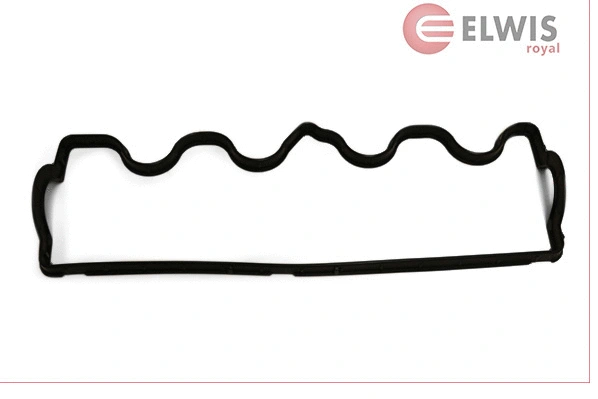
ELWIS ROYAL 1542619
Sélectionnez un véhicule pour afficher le barème MO
- Matériel : NBR (caoutchoucs nitrile)
- Nombre de pièces nécessaires : 1
- Type de joint d'étanchéité : Siège souple
Connectez-vous pour voir vos tarifs pro remisés.

ELRING 430.400
Sélectionnez un véhicule pour afficher le barème MO
- Code d'article : 8409999990
- N° de moteur de : 4081111; 4244826; 51003234
- Type de véhicule : Signum Z03
Connectez-vous pour voir vos tarifs pro remisés.
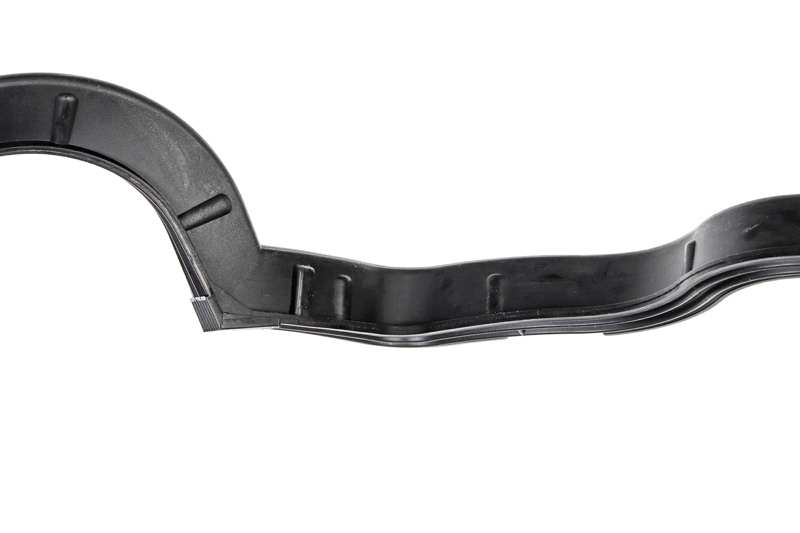
A.Z. Meisterteile AZMT-52-026-1348
Sélectionnez un véhicule pour afficher le barème MO
- N° de moteur de : 4081111; 4244826
Connectez-vous pour voir vos tarifs pro remisés.

WILMINK GROUP WG1087116
Sélectionnez un véhicule pour afficher le barème MO
- N° de moteur de : 4081111; 4244826; 51003234
- Type de véhicule : Signum Z03
Connectez-vous pour voir vos tarifs pro remisés.

Connectez-vous pour voir vos tarifs pro remisés.
STELLOX 87-05311-SX
Sélectionnez un véhicule pour afficher le barème MO
- Côté d'assemblage : Essieu avant
- Filetage extérieur [mm] : M14x1,5
- Longueur [mm] : 405
- Longueur 1 [mm] : 673
- Modèle d'amortisseur : Amortisseur télescopique
- Mode de serrage d'amortisseur : Goujon en haut
- Poids [kg] : 3,112
- Type d'amortisseur : Pression d'huile
Connectez-vous pour voir vos tarifs pro remisés.
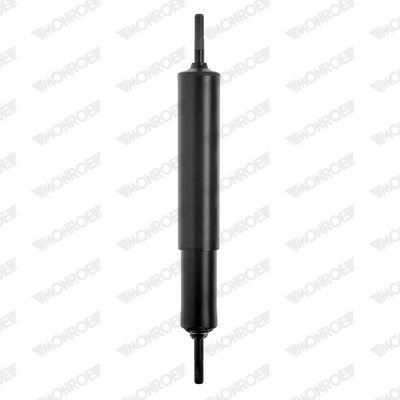
MONROE-AU B1295
Sélectionnez un véhicule pour afficher le barème MO
- Côté d'assemblage : Essieu arrière
- Diamètre de la tige du piston [mm] : 16
- Hauteur de l'emballage [cm] : 8,4
- Largeur de l'emballage [cm] : 11
- Longueur de l'emballage [cm] : 65
- Modèle d'amortisseur : Amortisseur télescopique
- Modèle de ressort : Ressort pneumatique
- Mode de serrage d'amortisseur : Goujon en bas; Goujon en haut
- Poids [kg] : 4,3
- Système d'amortisseur : Système bitube
- Type d'amortisseur : Pression d'huile
- Vérifier numéro OE :
Connectez-vous pour voir vos tarifs pro remisés.
Aucun résultat ne correspond à ces filtres.